 EN
 AR
 BG
 HR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 LV
 LT
 SK
 SL
 UK
 VI
 ET
 HU
 MT
 TH
 TR
 FA
 MS
 SW
 GA
 AZ

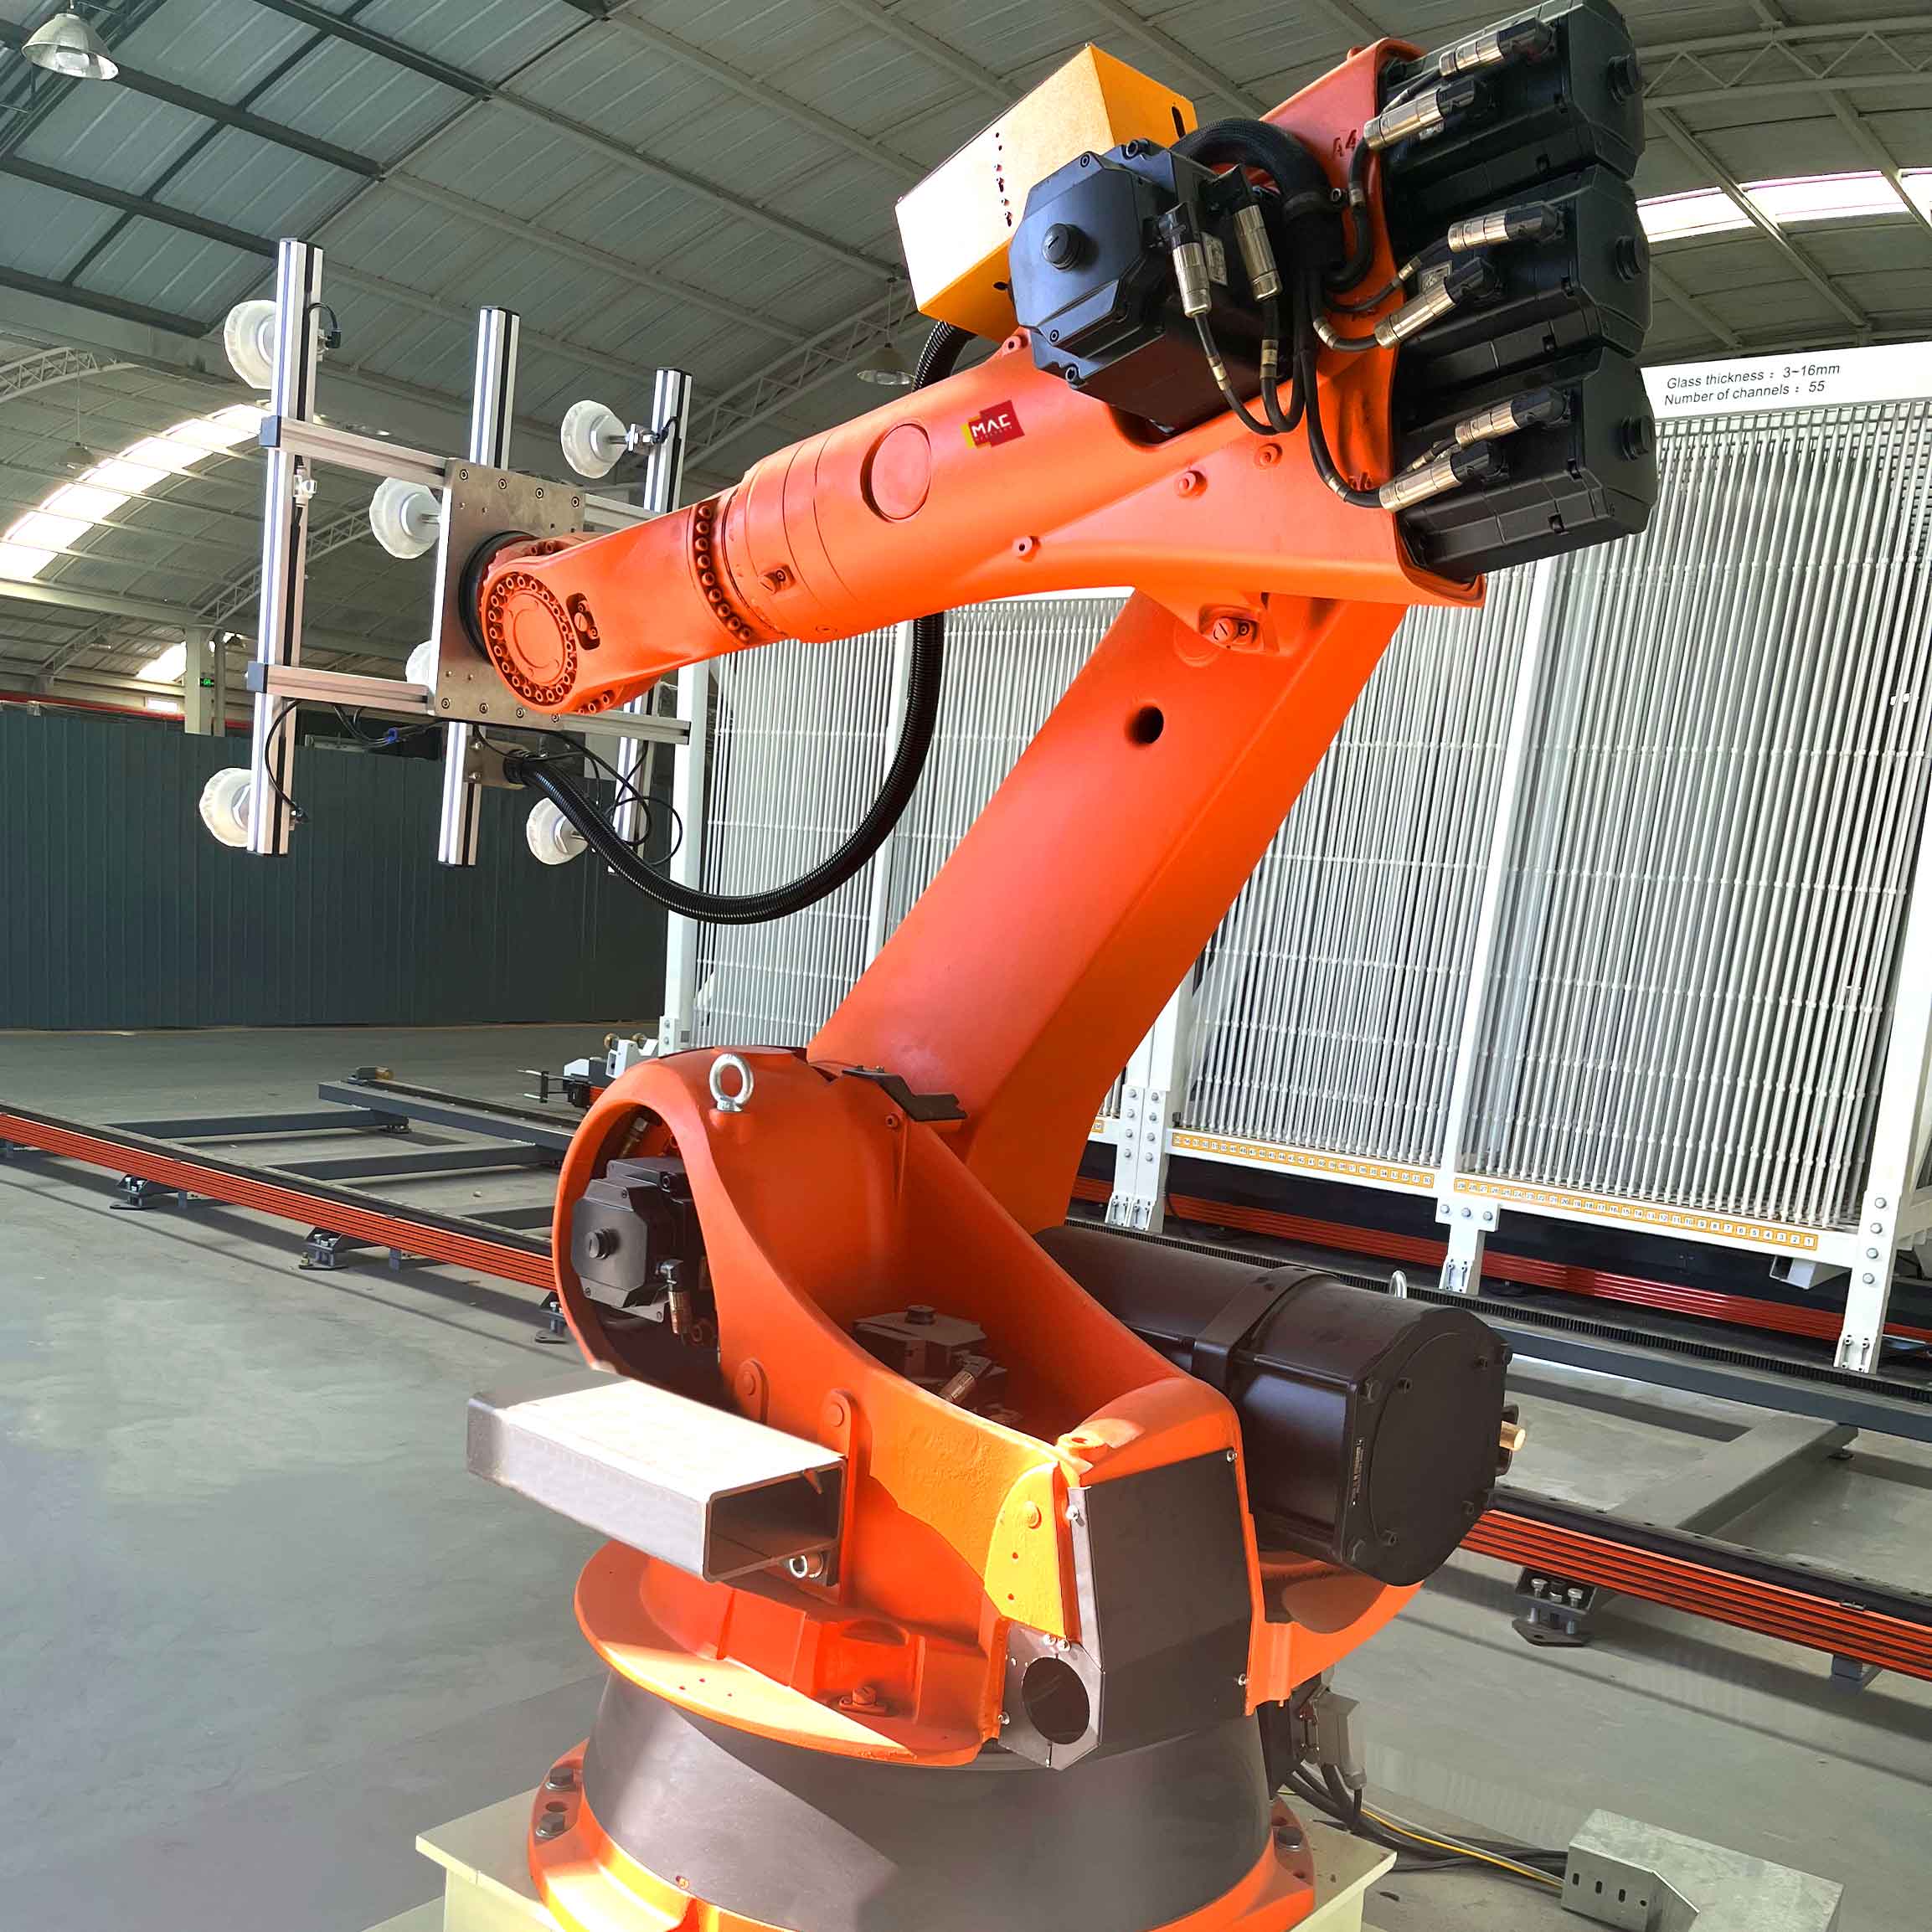
Intelligent produktion af bygningsglas kræver præcision, hastighed og konsekvens, som manuel håndtering simpelthen ikke kan levere pålideligt. En glas robot repræsenterer en grundlæggende ændring i, hvordan moderne produktionsfaciliteter håndterer hele produktionsprocessen – fra udskæring og håndtering til kvalitetsverificering og emballage. At forstå, hvorfor ledende producenter investerer i automatiserede glashåndteringsløsninger, afslører den strategiske fordel, som glasbehandlingsrobotter giver inden for sikkerhed, produktivitet og driftsomkostningsstruktur.
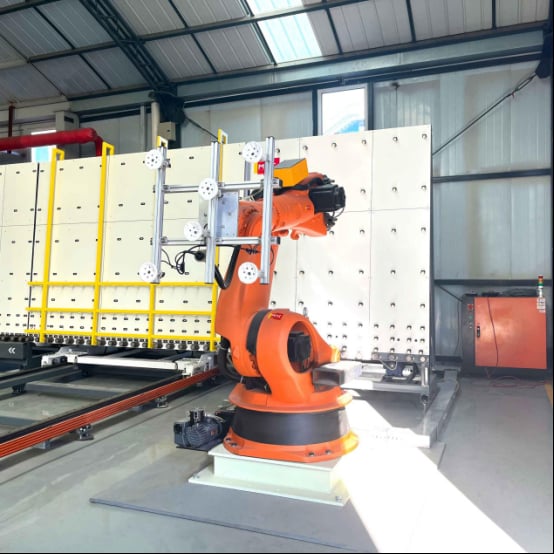
Beslutningen om at implementere en industrielt brugt glasrobot handler ikke kun om automatisering for automatiseringens skyld. Den afspejler i stedet en erkendelse af, at produktionsmiljøer for arkitektonisk glas kræver konsekvent håndtering af skrøbelige, tunge og værdifulde materialer inden for stramme kvalitetsspecifikationer. Moderne automatiske glasrobotsystemer løser afgørende forretningsmæssige udfordringer: mindskelse af produktskader, reduktion af risikoen for arbejdsrelaterede kvæstelser, forbedring af gennemløbstidens konsekvens og opfyldelse af kundens leveringstidsfrister uden at kompromittere de kvalitetskrav, som arkitektoniske anvendelser stiller.
Fordele for sikkerhed og beskyttelse af medarbejdere
Udryddelse af kvæstelser ved manuel håndtering
Manuel håndtering af glas udgør én af de mest risikofyldte aktiviteter i produktionsmiljøer. Store ark af arkitektonisk glas vejer 50 til 300 pund eller mere, hvilket skaber risici for gentagne belastningsskader, knusningsskader og snitskader, der direkte påvirker arbejdstagers sikkerhedsindikatorer og medarbejdernes langtidshelbred. En glashåndteringsrobot udfører denne fysisk krævende opgave konsekvent uden træthed, hvilket eliminerer betingelserne, der fører til arbejdsskadesanmeldelser, tabt produktionskapacitet og personaleombytning. Indsættelse af industrielle glasrobotter overfører risikoen fra menneskelige operatører til automatiserede systemer, der er designet specifikt til sikker og forudsigelig bevægelse af glasark.
Reduceret omkostning ved arbejdspladsskader
Sikkerhedsuheld i glasproduktionsmiljøer medfører målelig økonomisk påvirkning ud over direkte medicinske omkostninger. Undersøgelse af ulykker, overholdelse af reguleringskrav, produktionsnedlukning og stigning i forsikringspræmier forøger omkostningerne ved skader. Ved at implementere et robotbaseret glasbehandlingssystem reducerer faciliteterne måleligt både hyppigheden og alvorligheden af ulykker. Forsikringsselskaber anerkender ofte denne risikoreduktion ved at tilbyde lavere præmier, hvilket kan kompensere en del af den oprindelige kapitalinvestering. Den automatiske glasrobot skaber også en sikrere arbejdskultur, hvor menneskelige medarbejdere fokuserer på tilsyn, kvalitetsbeslutninger og udstyrsstyring i stedet for at have direkte kontakt med skrøbelige og tunge materialer.
Produktionseffektivitet og konsekvent output
Øget gennemløbstid uden kompromis med kvaliteten
Manuel glashåndtering introducerer variabilitet i produktionsplanlægningen, afhængigt af den enkelte medarbejders hastighed, træthed og opmærksomhed. En automatisk glasrobot arbejder med konstante cykeltider og håndterer materialer med forudbestemt hastighed og præcision, uanset skiftets længde eller eksterne forstyrrelser. Denne konsekvens betyder, at produktionsfaciliteter kan planlægge deres output pålideligt, give sikre leveringsdatoer og reagere på stigninger i efterspørgslen ved at øge robotens driftstid i stedet for at ansætte midlertidig arbejdskraft. Robotbaserede glashåndteringssystemer opretholder en stabil gennemløbshastighed, også under længerevarende produktion, og undgår dermed den kvalitetsnedgang, der ofte opstår, når trætte medarbejdere fremskynder gentagne opgaver.
Optimering af materialestrøm og lager
Intelligent fremstilling af arkitektonisk glas kræver problemfri bevægelse af materialer mellem skærestationer, bearbejdningssystemer, inspektionsområder og emballagezoner. En glasbehandlingsrobot integreres med anlæggets layout og produktionsplanlægningssoftware for at optimere vejen for hvert glasark gennem arbejdsgangen. Industrielle glasrobotsystemer reducerer materialeflaskehalse, forhindrer, at ark står ubrugt mellem stationer, og muliggør levering af materialer lige til brugstidspunktet, hvilket nedsætter omkostningerne til lagerføring. Denne optimering forbedrer direkte udnyttelsen af anlæggets aktiver og forkorter tiden fra råmaterialeindgang til afsendelse af færdig produkt.
Omkostningsstruktur og investeringsafkast
Langsigtede reduktion af arbejdskraftomkostninger
Arbejdskraft udgør en betydelig, vedvarende omkostning i glasproduktionsmiljøer, hvor flere arbejdere håndterer materialer over flere skift. Selvom en automatisk glasrobot kræver kapitalinvestering og vedligeholdelse, erstatter den gentagne lønudgifter over årsvis drift. Da arbejdskraftsomkostningerne fortsat stiger og det bliver sværere at rekruttere kvalificerede arbejdere, øges den økonomiske fordel ved automatisering af glashåndtering. En glasbehandlingsrobot fungerer konsekvent under dag-, nat- og weekendproduktion uden lønforhøjelser, skiftpremier eller stigende udgifter til ydelser, som påvirker omkostningerne ved den menneskelige arbejdsstyrke.
Minimering af materialeudspild og beskadigelse
Brud på glasplader, ridser og forkert håndtering under produktionen udgør direkte produkttab, hvilket sænker margen for hver fremstillet enhed. En industrielt brugt glasrobot håndterer plader med kalibreret tryk, konstant grebets spænding og programmerede bevægelsesbaner, hvilket eliminerer skader forårsaget af menneskelige variationer ved håndtering. Reduktion af skader resulterer direkte i forbedrede udbytteprocenter og lavere udskudsomkostninger. For højt-værdifulde arkitektoniske glasprodukter med store parti-størrelser kan minimering af brud under intern håndtering retfærdiggøre investeringen i automatisering inden for 12 til 36 måneder, afhængigt af nuværende brudrate og materialeomkostninger.
Kvalitetssikring og præcisionsstandarder
Konsekvent håndtering og præcis positionering
Arkitektoniske glasapplikationer kræver ofte meget præcise dimensionstolerancer, specifikke kandbehandlinger og præcise overfladebetingelser, som efterfølgende forarbejdningstrin afhænger af. En glasrobot placerer plader i nøjagtige positioner, der er nødvendige til skæring, belægningsapplikation eller kvalitetsinspektion, med en gentagelig præcision, som manuel placering ikke kan matche. Denne præcision forhindrer fejl i efterfølgende forarbejdning, reducerer omprocesseringscyklusser og sikrer, at færdigprodukter konsekvent opfylder arkitektoniske specifikationskrav over hele produktionsløbet. Den automatiske glasrobot integrerer positionsdata med produktionsstyringssystemer og skaber således en digital registrering af materialehåndtering, der understøtter kvalitetssporebarhed.
Integration med kvalitetskontrolsystemer
Moderne robot-systemer til glashåndtering forbinder sig med maskinsejls-inspektionsudstyr, overfladeskannings-teknologi og automatiserede kvalitetskontrolstationer, der verificerer, at hvert glasark opfylder specifikationerne, inden det viderebehandles til næste produktionsfase. Denne integration muliggør realtids-kvalitetsfeedback, som menneskelige operatører alene ikke kan levere, og forhindrer materiale uden for specifikationerne i at nå kunderne. Industriel samordning af glasrobotter med kvalitetssystemer forbedrer første-gennemløbs-udbyttet, reducerer kunde-retur, og styrker anlæggets ry som leverandør af konsekvent produktkvalitet på arkitektoniske markeder, hvor ydeevnekravene er uforhandlingslige.
Ofte stillede spørgsmål
Hvilke specifikke produktionsopgaver kan en glasrobot håndtere inden for arkitektonisk fremstilling?
En industrielt glasrobot håndterer effektivt indlæsning af glasplader på skæreborde, overfører plader mellem forarbejdningsstationer, justerer materialer til belægning eller applikation i belægningsmaskiner, flytter færdige plader til inspektionsområder og organiserer færdige produkter til emballage og afsendelse. Glasmanipulationsrobotsystemer tilpasser sig forskellige glastykkelser, størrelser og vægtområder inden for deres konstruktionsspecifikationer. Mange automatiserede glasrobotinstallationer håndterer også lagerrotation, materialestaging og sortering, opgaver, der kræver præcision og konsistens ud over det almindelige manuelle kapacitetsniveau.
Hvor længe tager implementering og operatørtræning normalt?
En installationsplan for en robot til glasbehandling afhænger af facilitetens layout, kravene til integration med eksisterende udstyr og behovet for brugerdefineret programmering og tager typisk 4–12 uger fra levering til fuld produktionsdrift. Uddannelse af operatører og vedligeholdelsespersonale kræver normalt 2–4 uger, mens certificering af specialiserede teknikere kan tage flere uger mere. De fleste leverandører af glasrobotter tilbyder på-stedet-support under igangsættelsen, og mange tilbyder også vedvarende teknisk assistance via fjernovervågningsystemer, der identificerer vedligeholdelsesbehov, inden udstyret går i stykker. Læringskurven for produktionspersonalet er relativt mild, da den automatiske glasrobot håndterer materialetransporten, mens operatørerne styrer overblikket over produktionsprocessen.
Hvilke vedligeholdelses- og supportkrav stiller en automatisk glasrobot?
Industrielle glasrobotsystemer kræver rutinemæssig forebyggende vedligeholdelse, herunder rengøring af grebemekanismer, smøring af bevægelsesbaner, inspektion af elektriske forbindelser og softwareopdateringer – typisk planlagt ugentligt eller månedligt, afhængigt af brugsintensiteten. Professionelle serviceteknikere bør inspicere ydeevnen af glashåndteringsroboter kvartalsvis for at identificere slitage mønstre, inden de påvirker konsekvensen. De fleste leverandører af glasbehandlingsroboter tilbyder vedligeholdelsesaftaler, der omfatter prioriteret support, reservedelsforsyning og adgang til diagnosticeringssoftware. Standtid til rutinemæssig vedligeholdelse er minimal, normalt under én time pr. måned ved standarddrift, og god reservedelsforsyning sikrer hurtig genopretning ved uventede fejl.