Oplossingen voor glashandeling met robots | Precisieautomatisering voor veilig glastransport

Alle categorieën

Vraag een gratis offerte aan

Onze vertegenwoordiger neemt spoedig contact met u op.
E-mail
Naam
Bedrijfsnaam
Bericht
0/1000

glasbehandelingsrobot

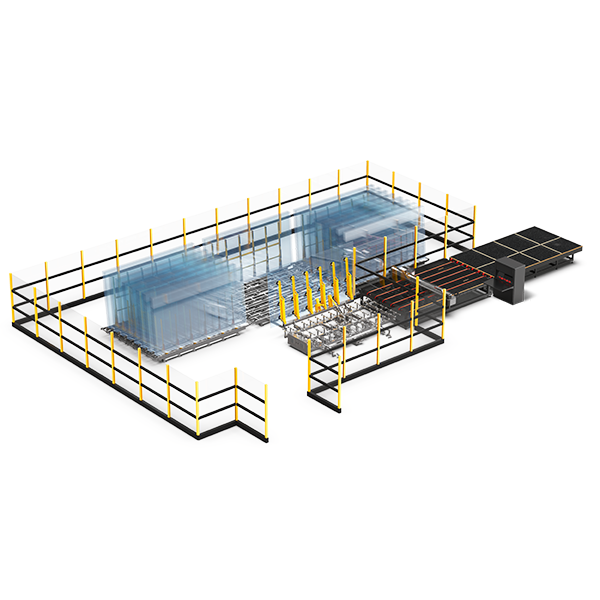
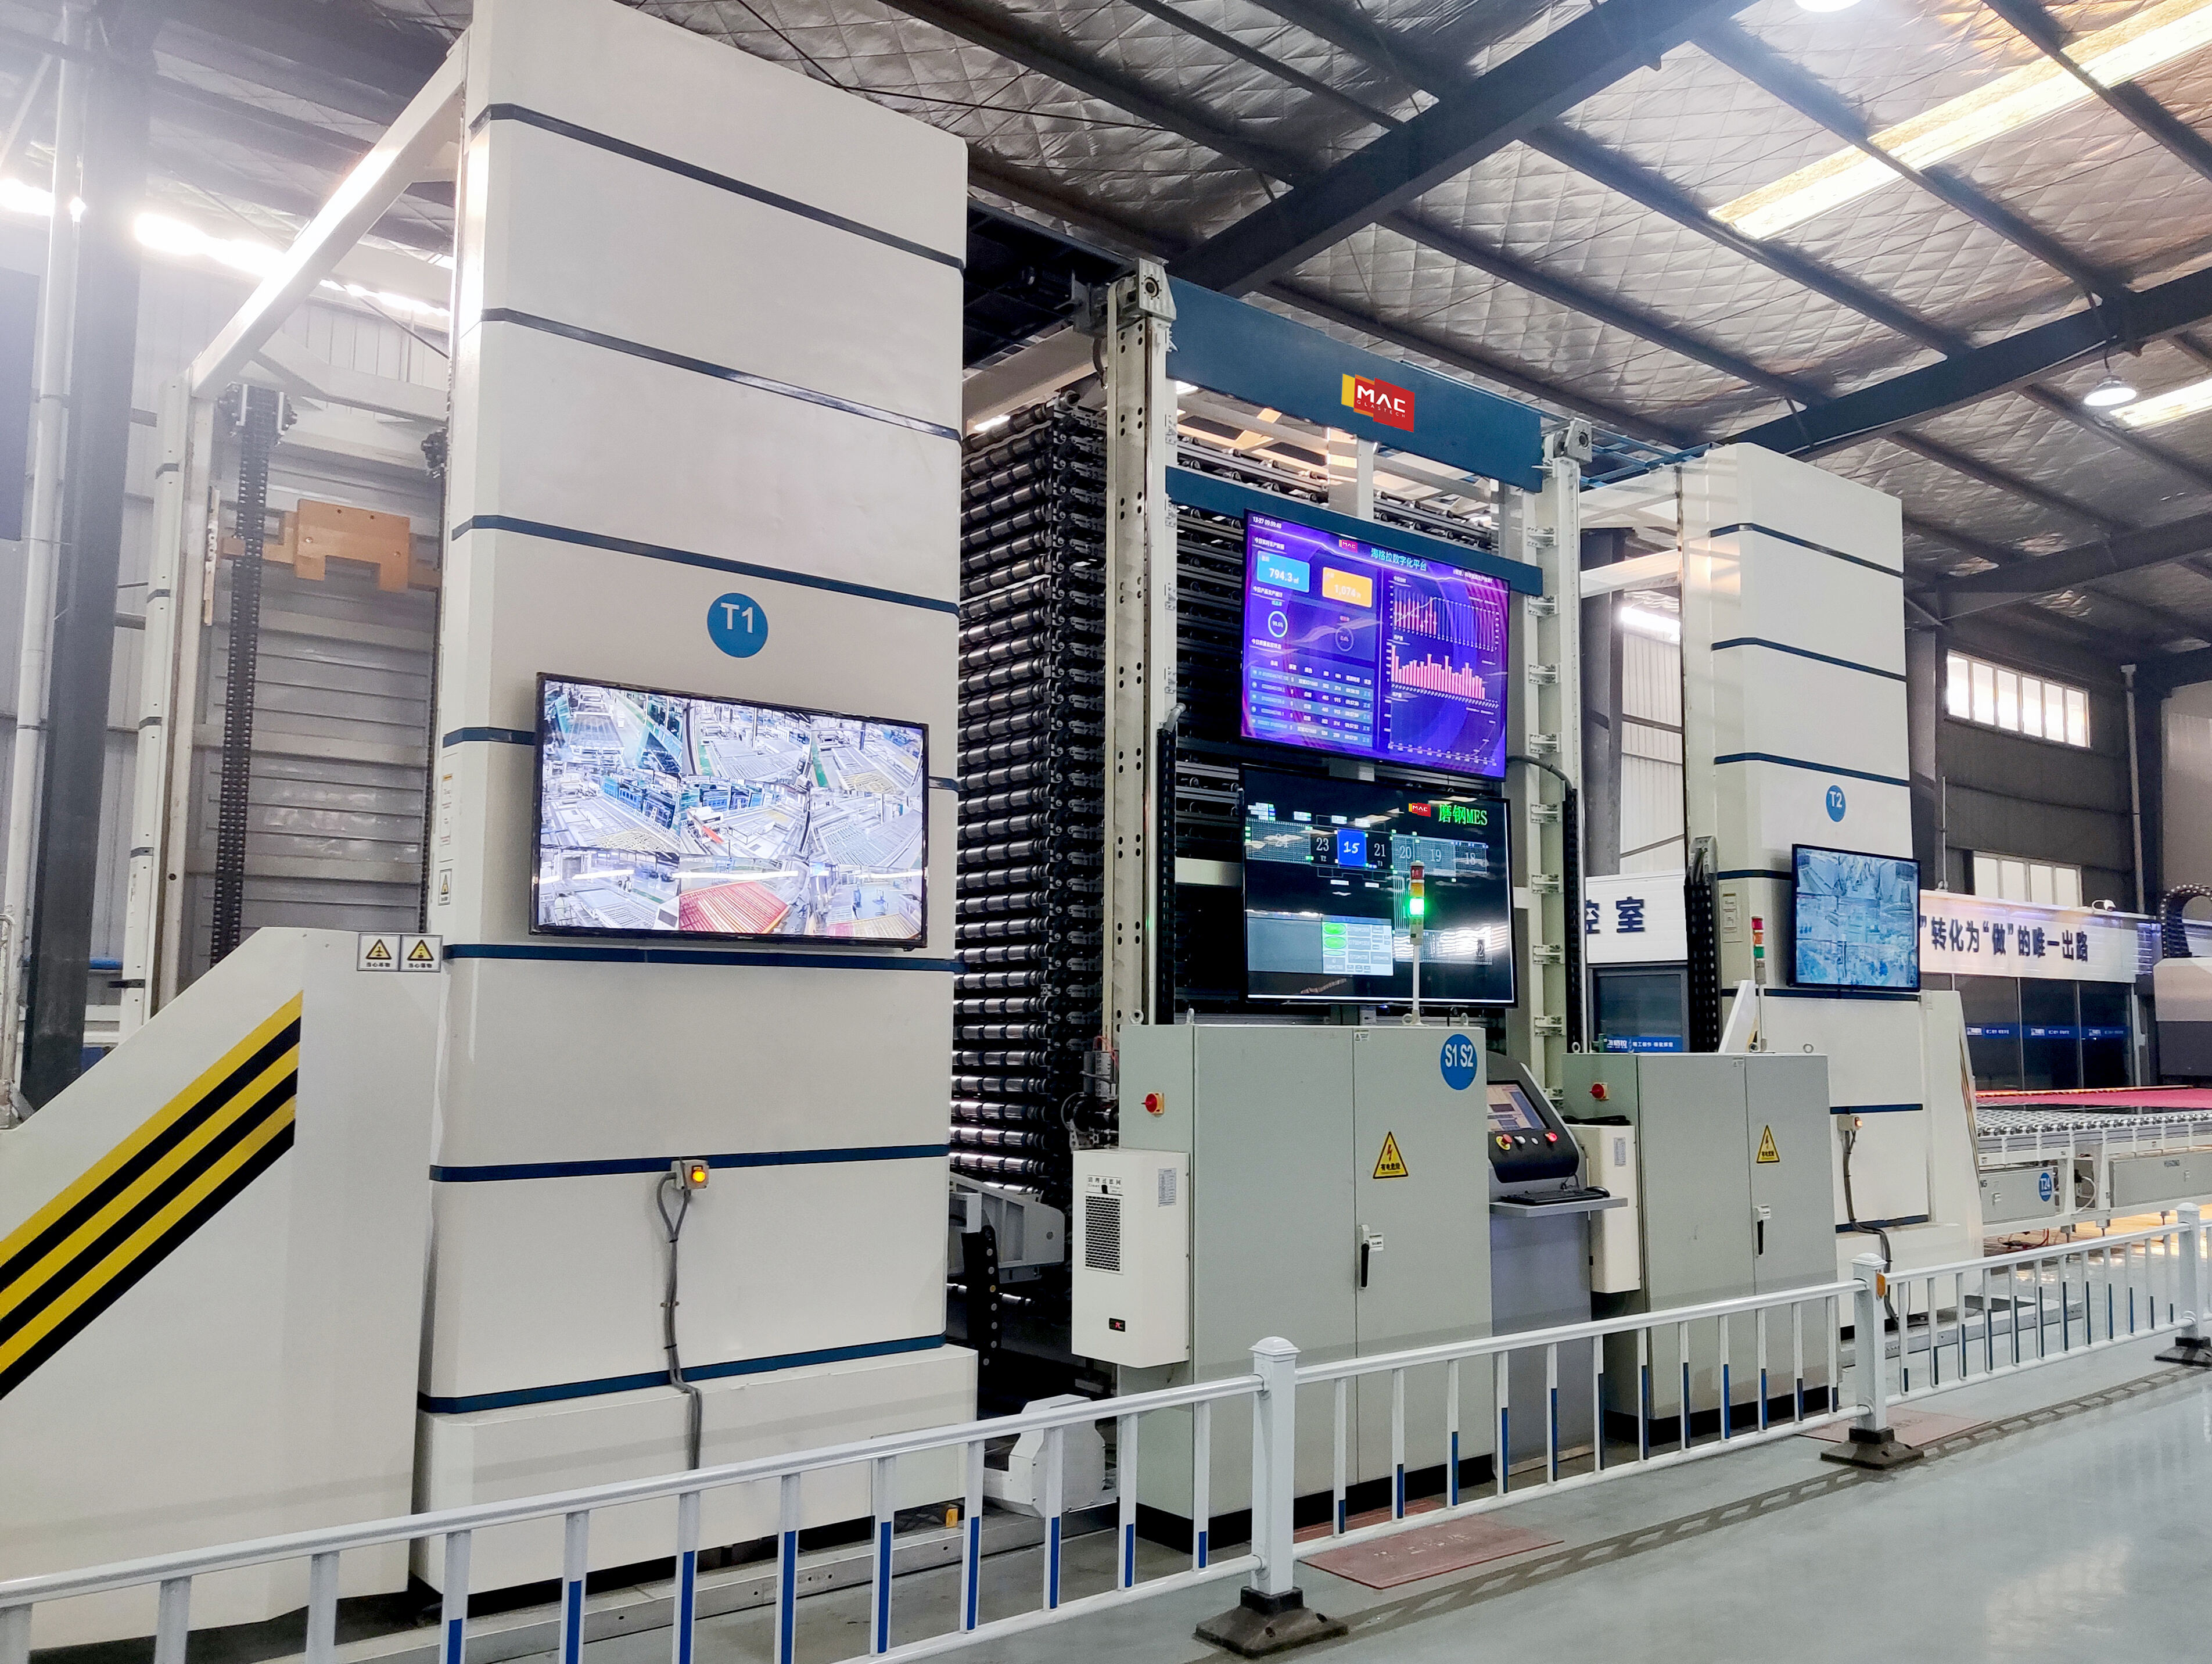
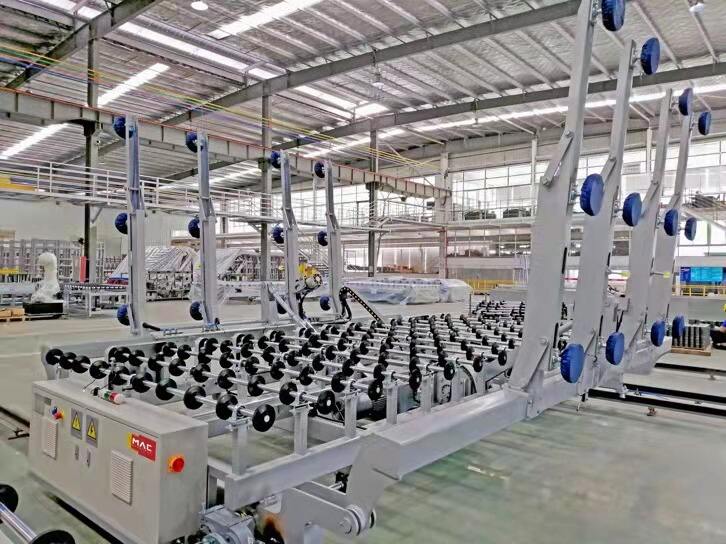
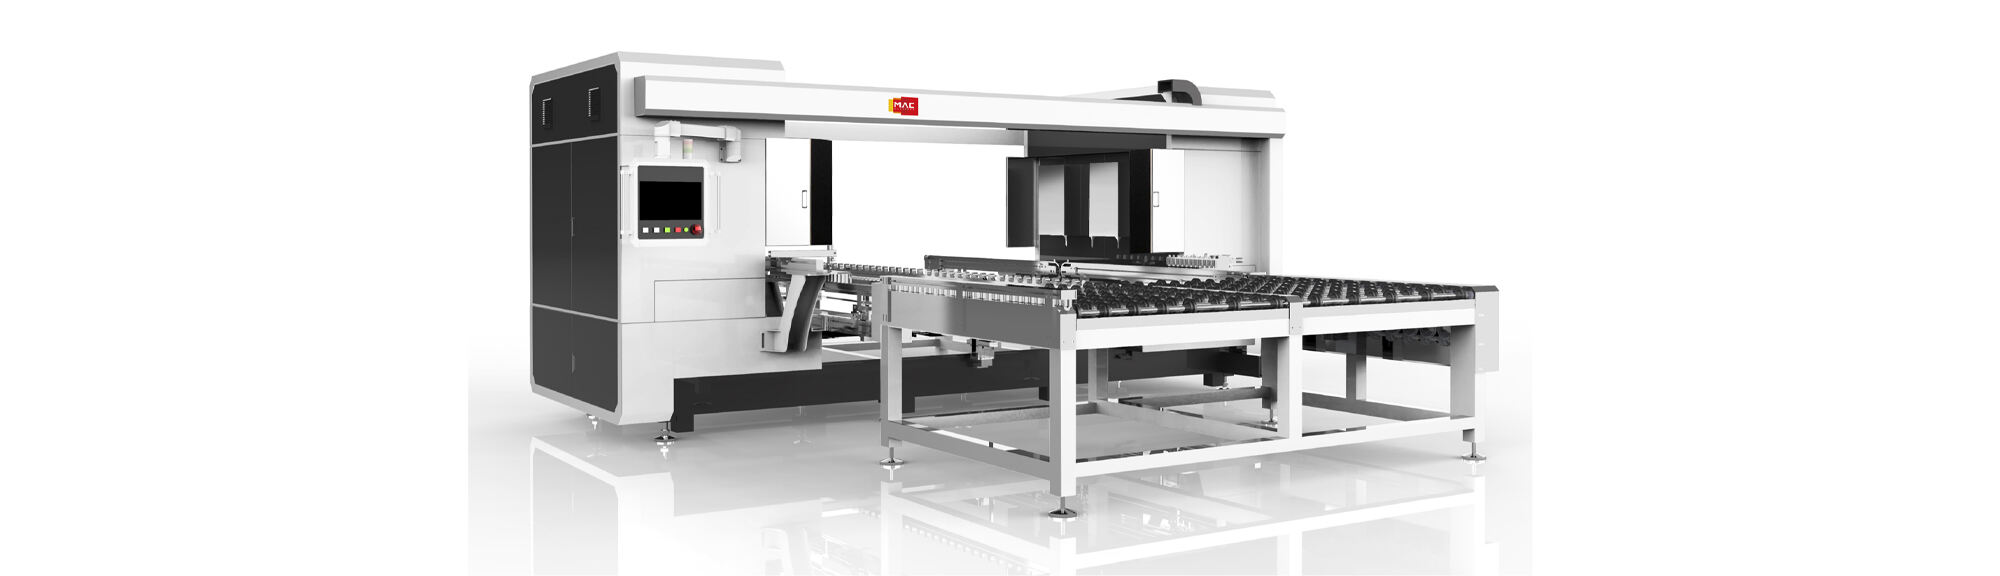
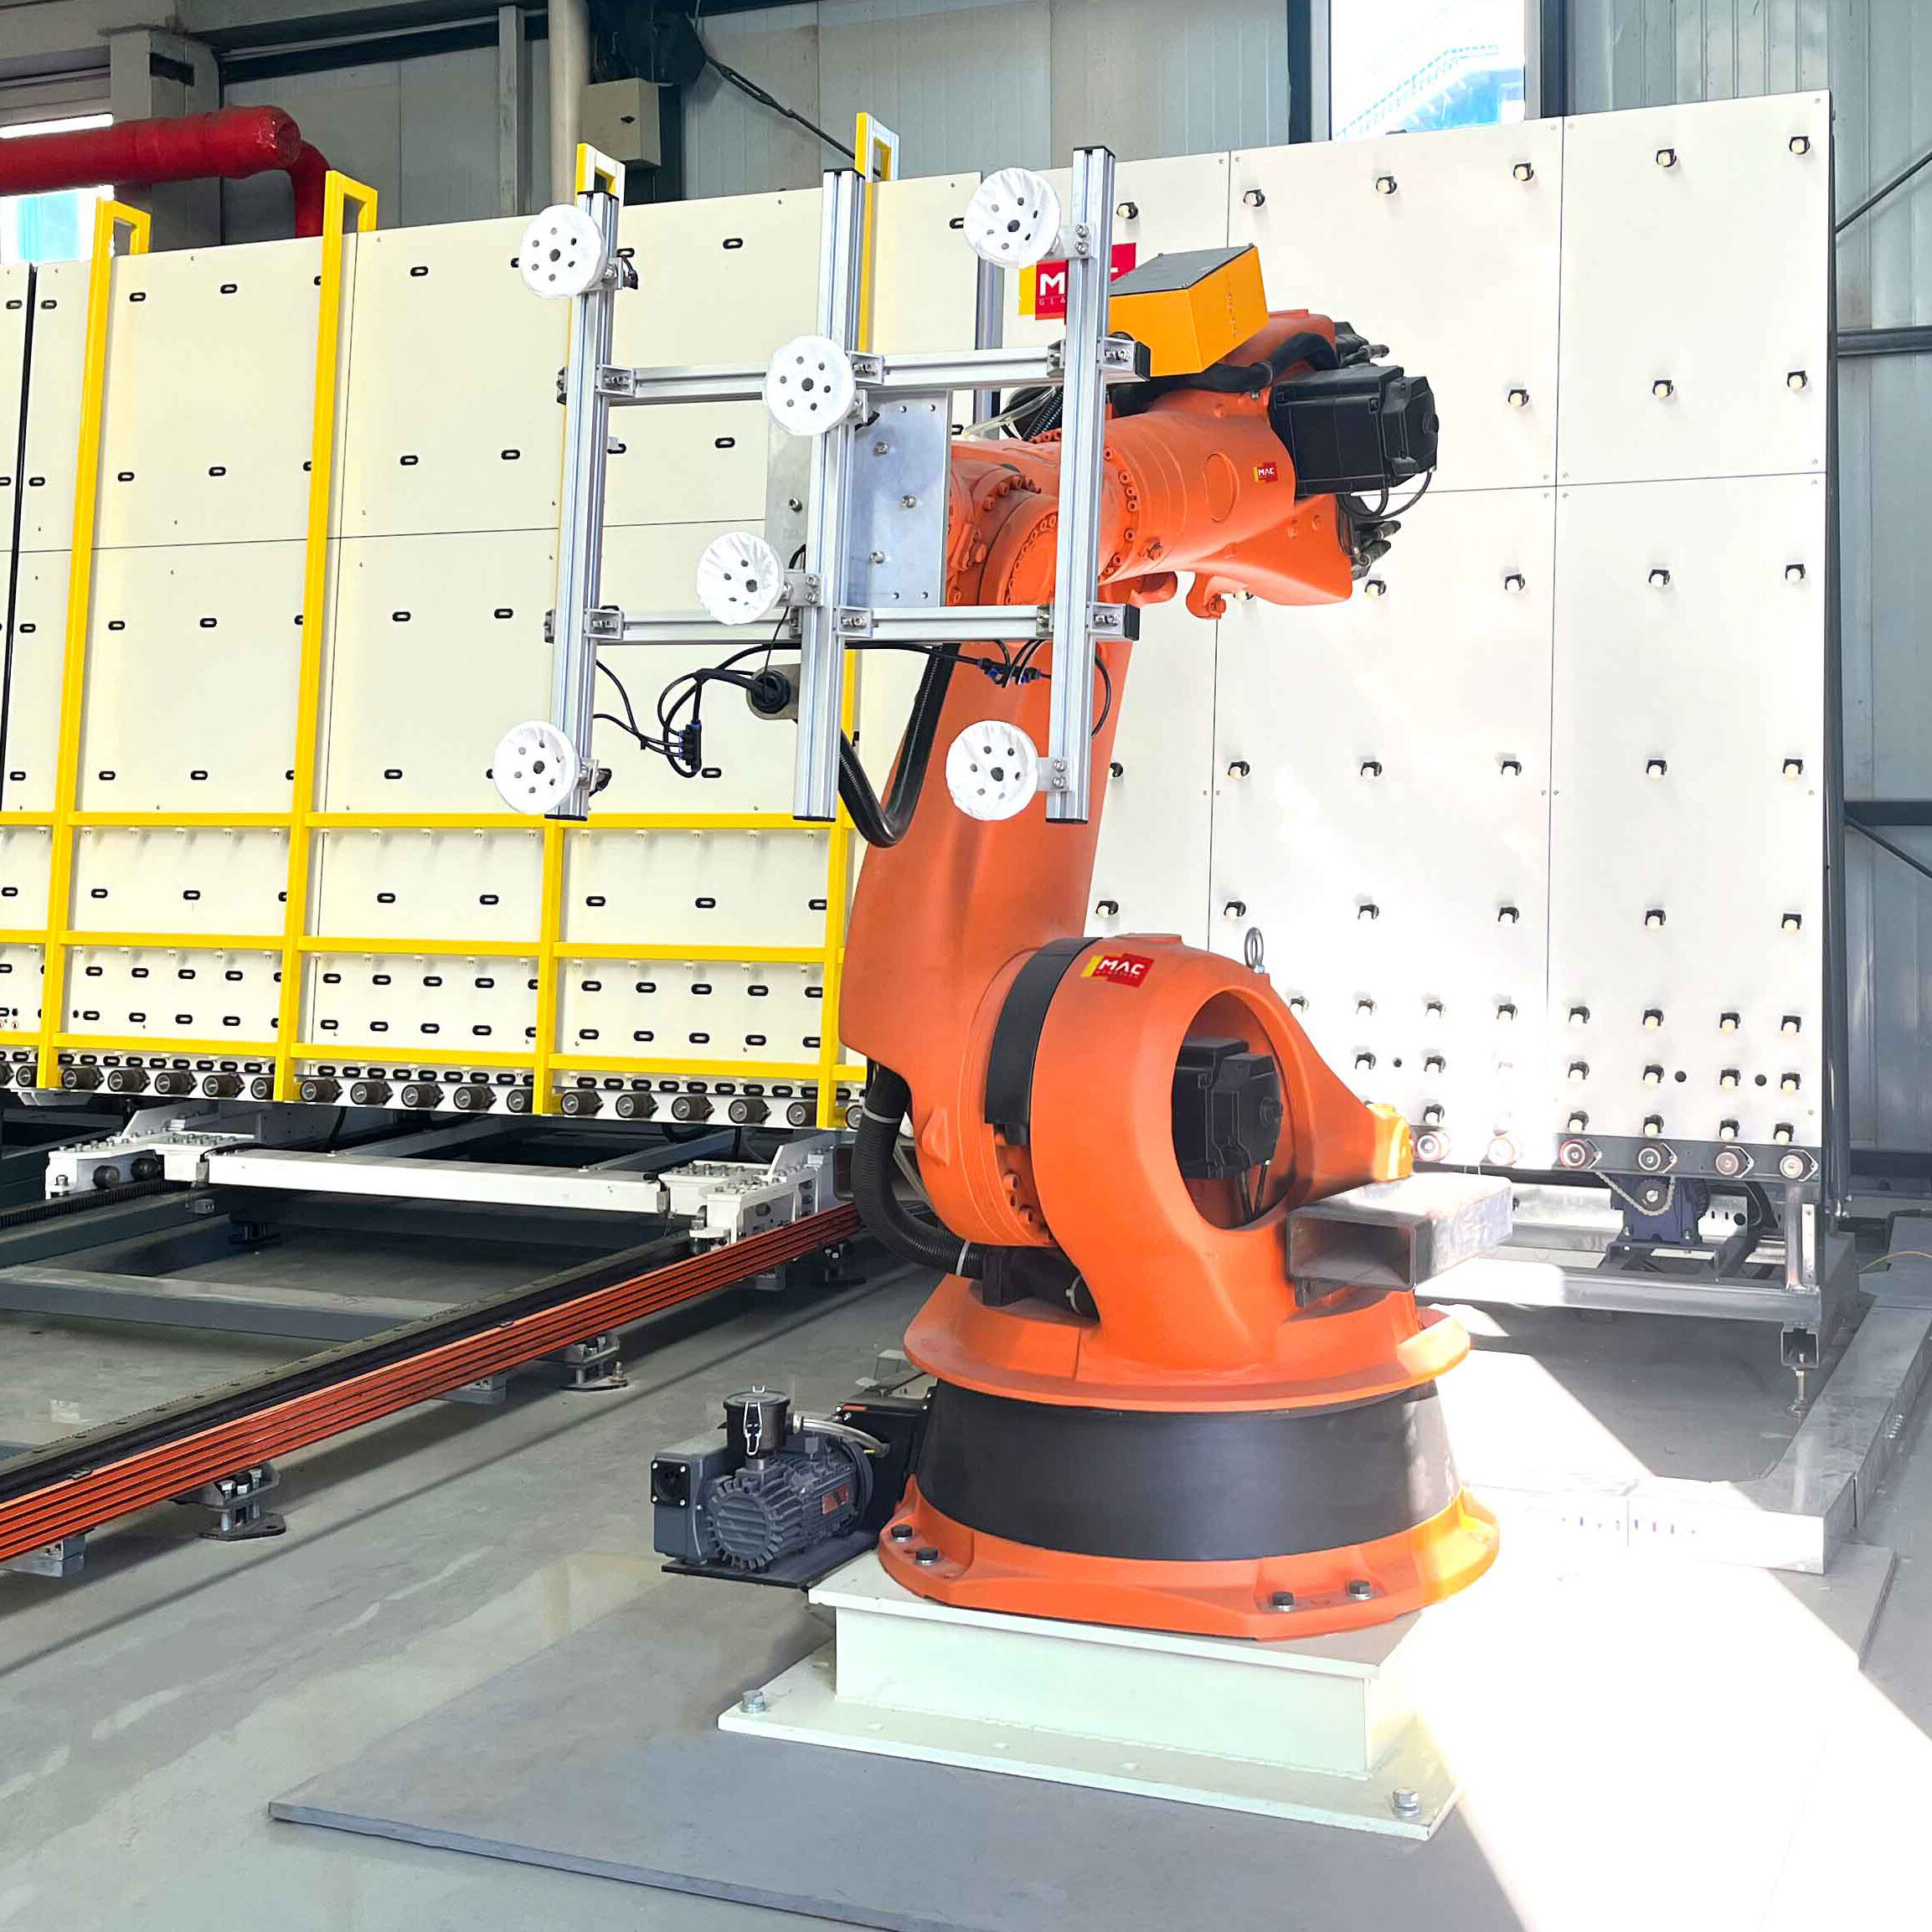
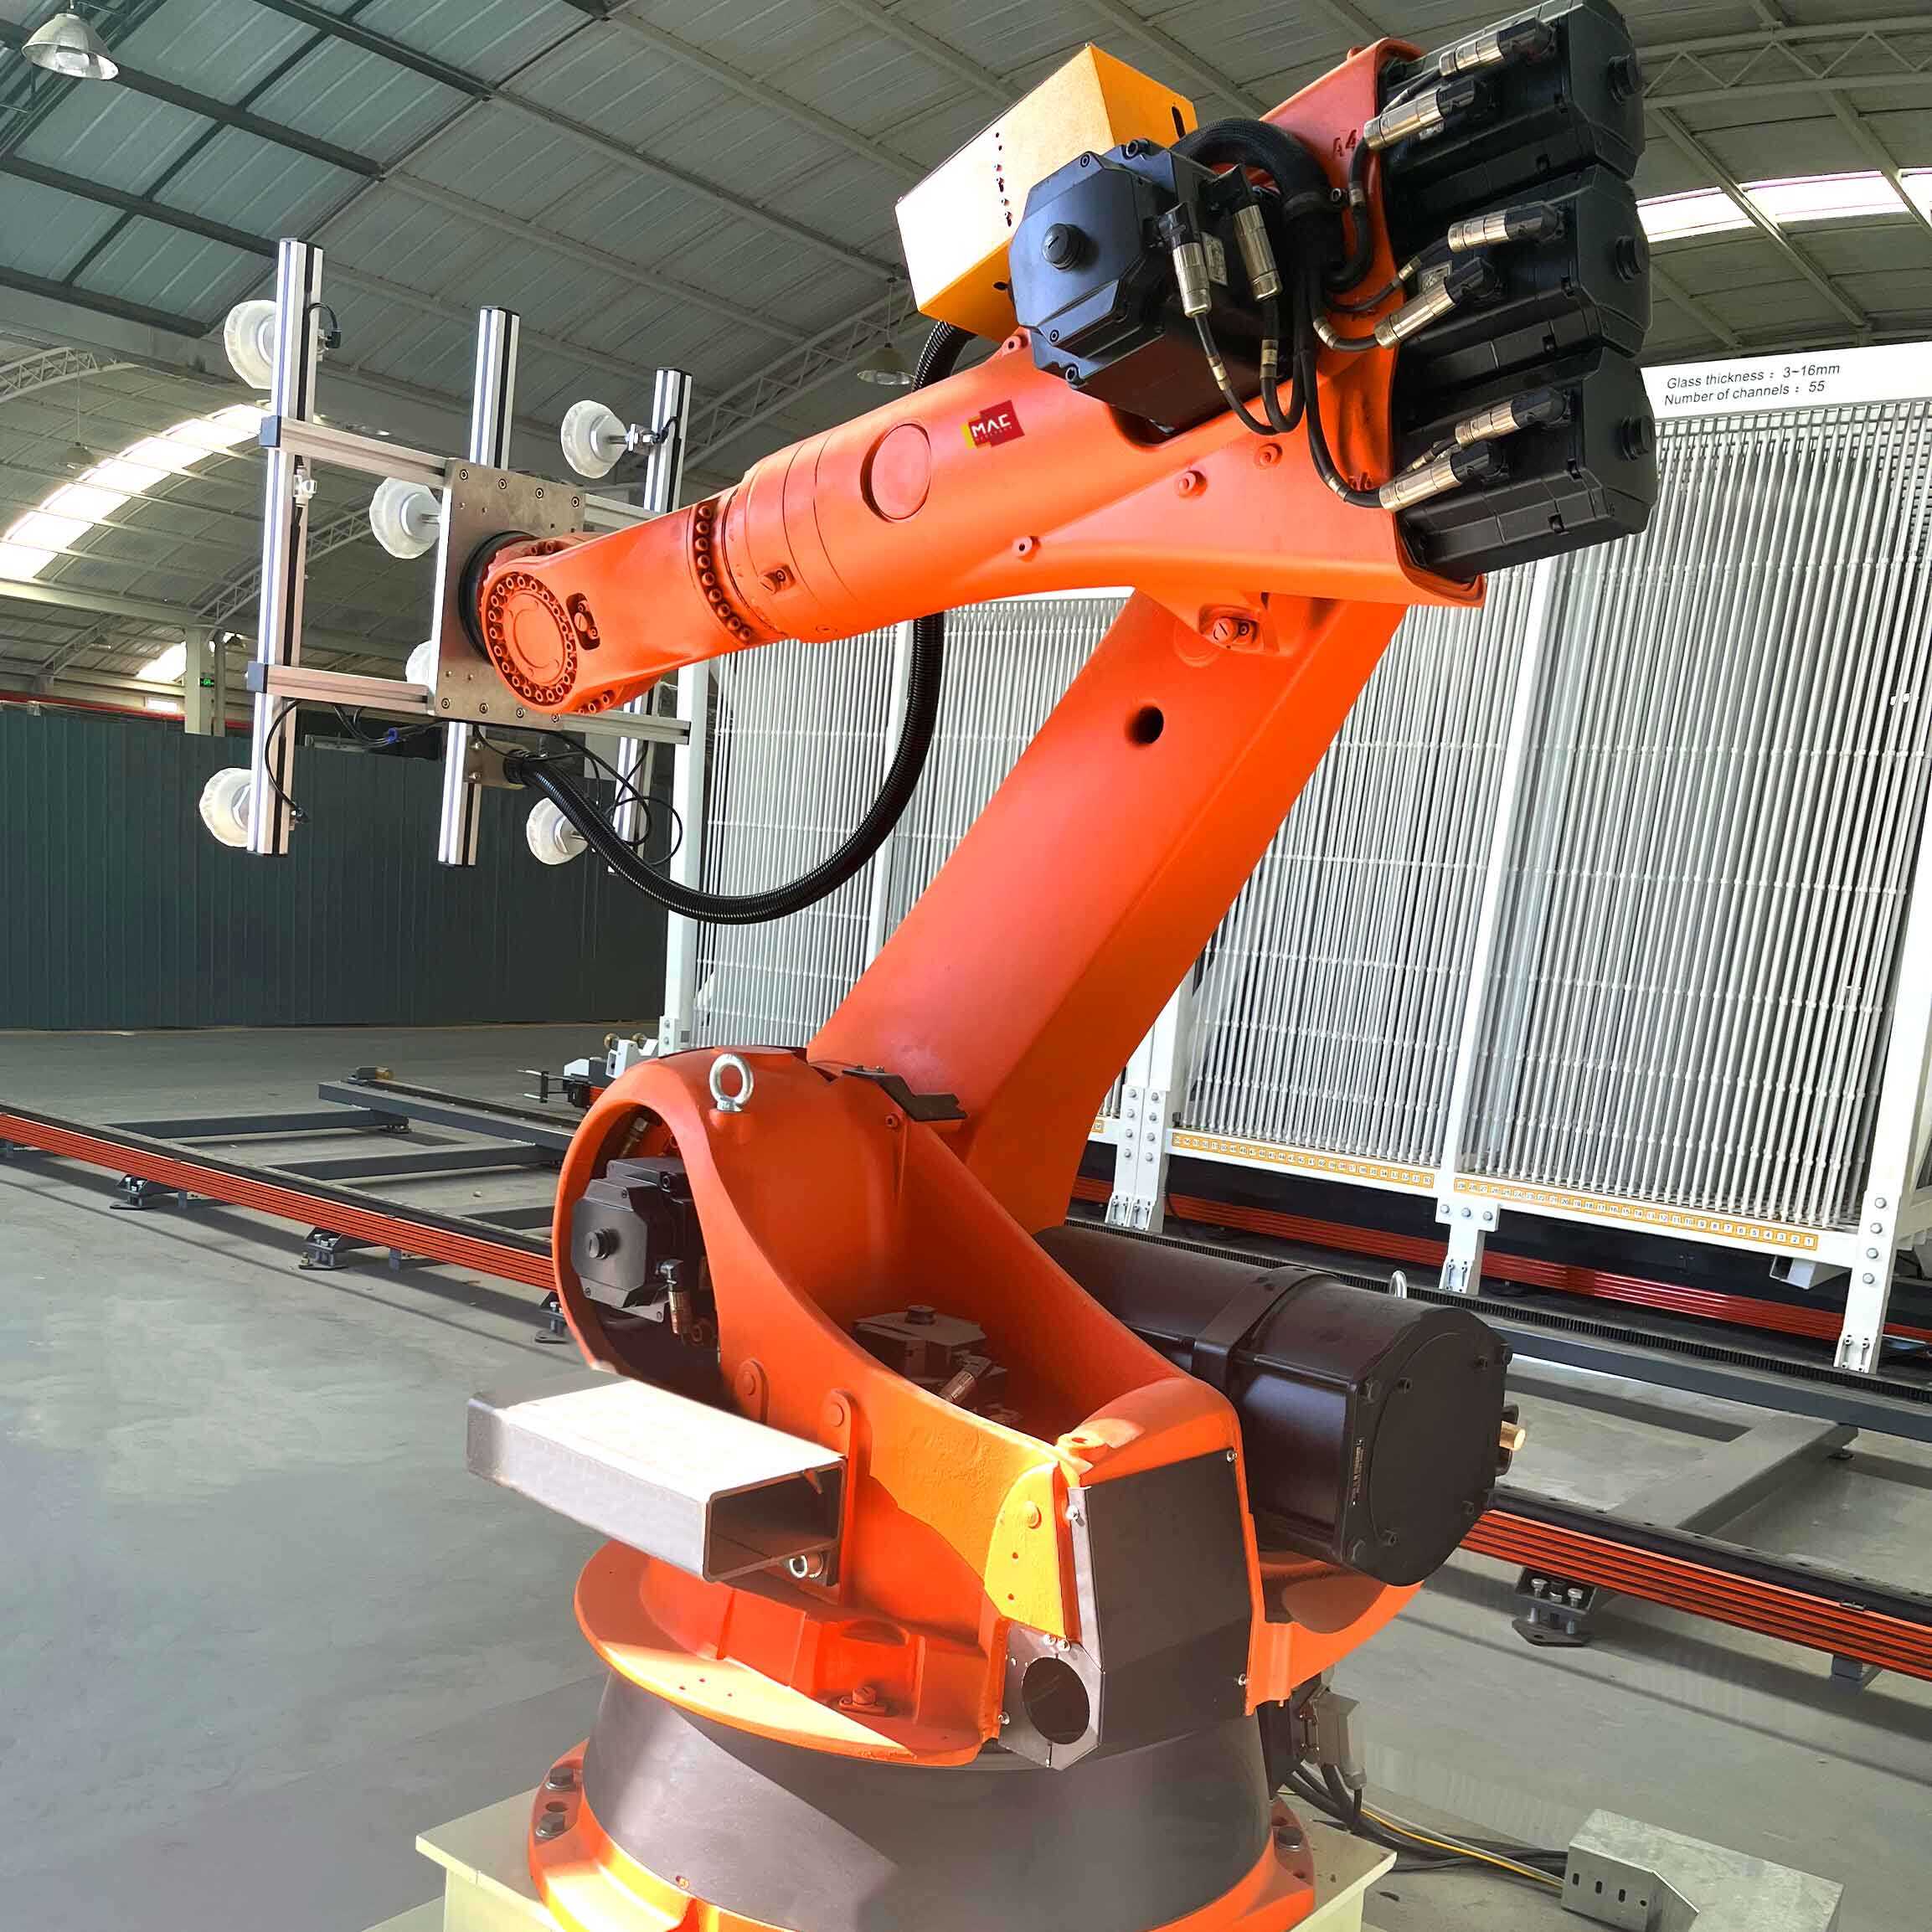
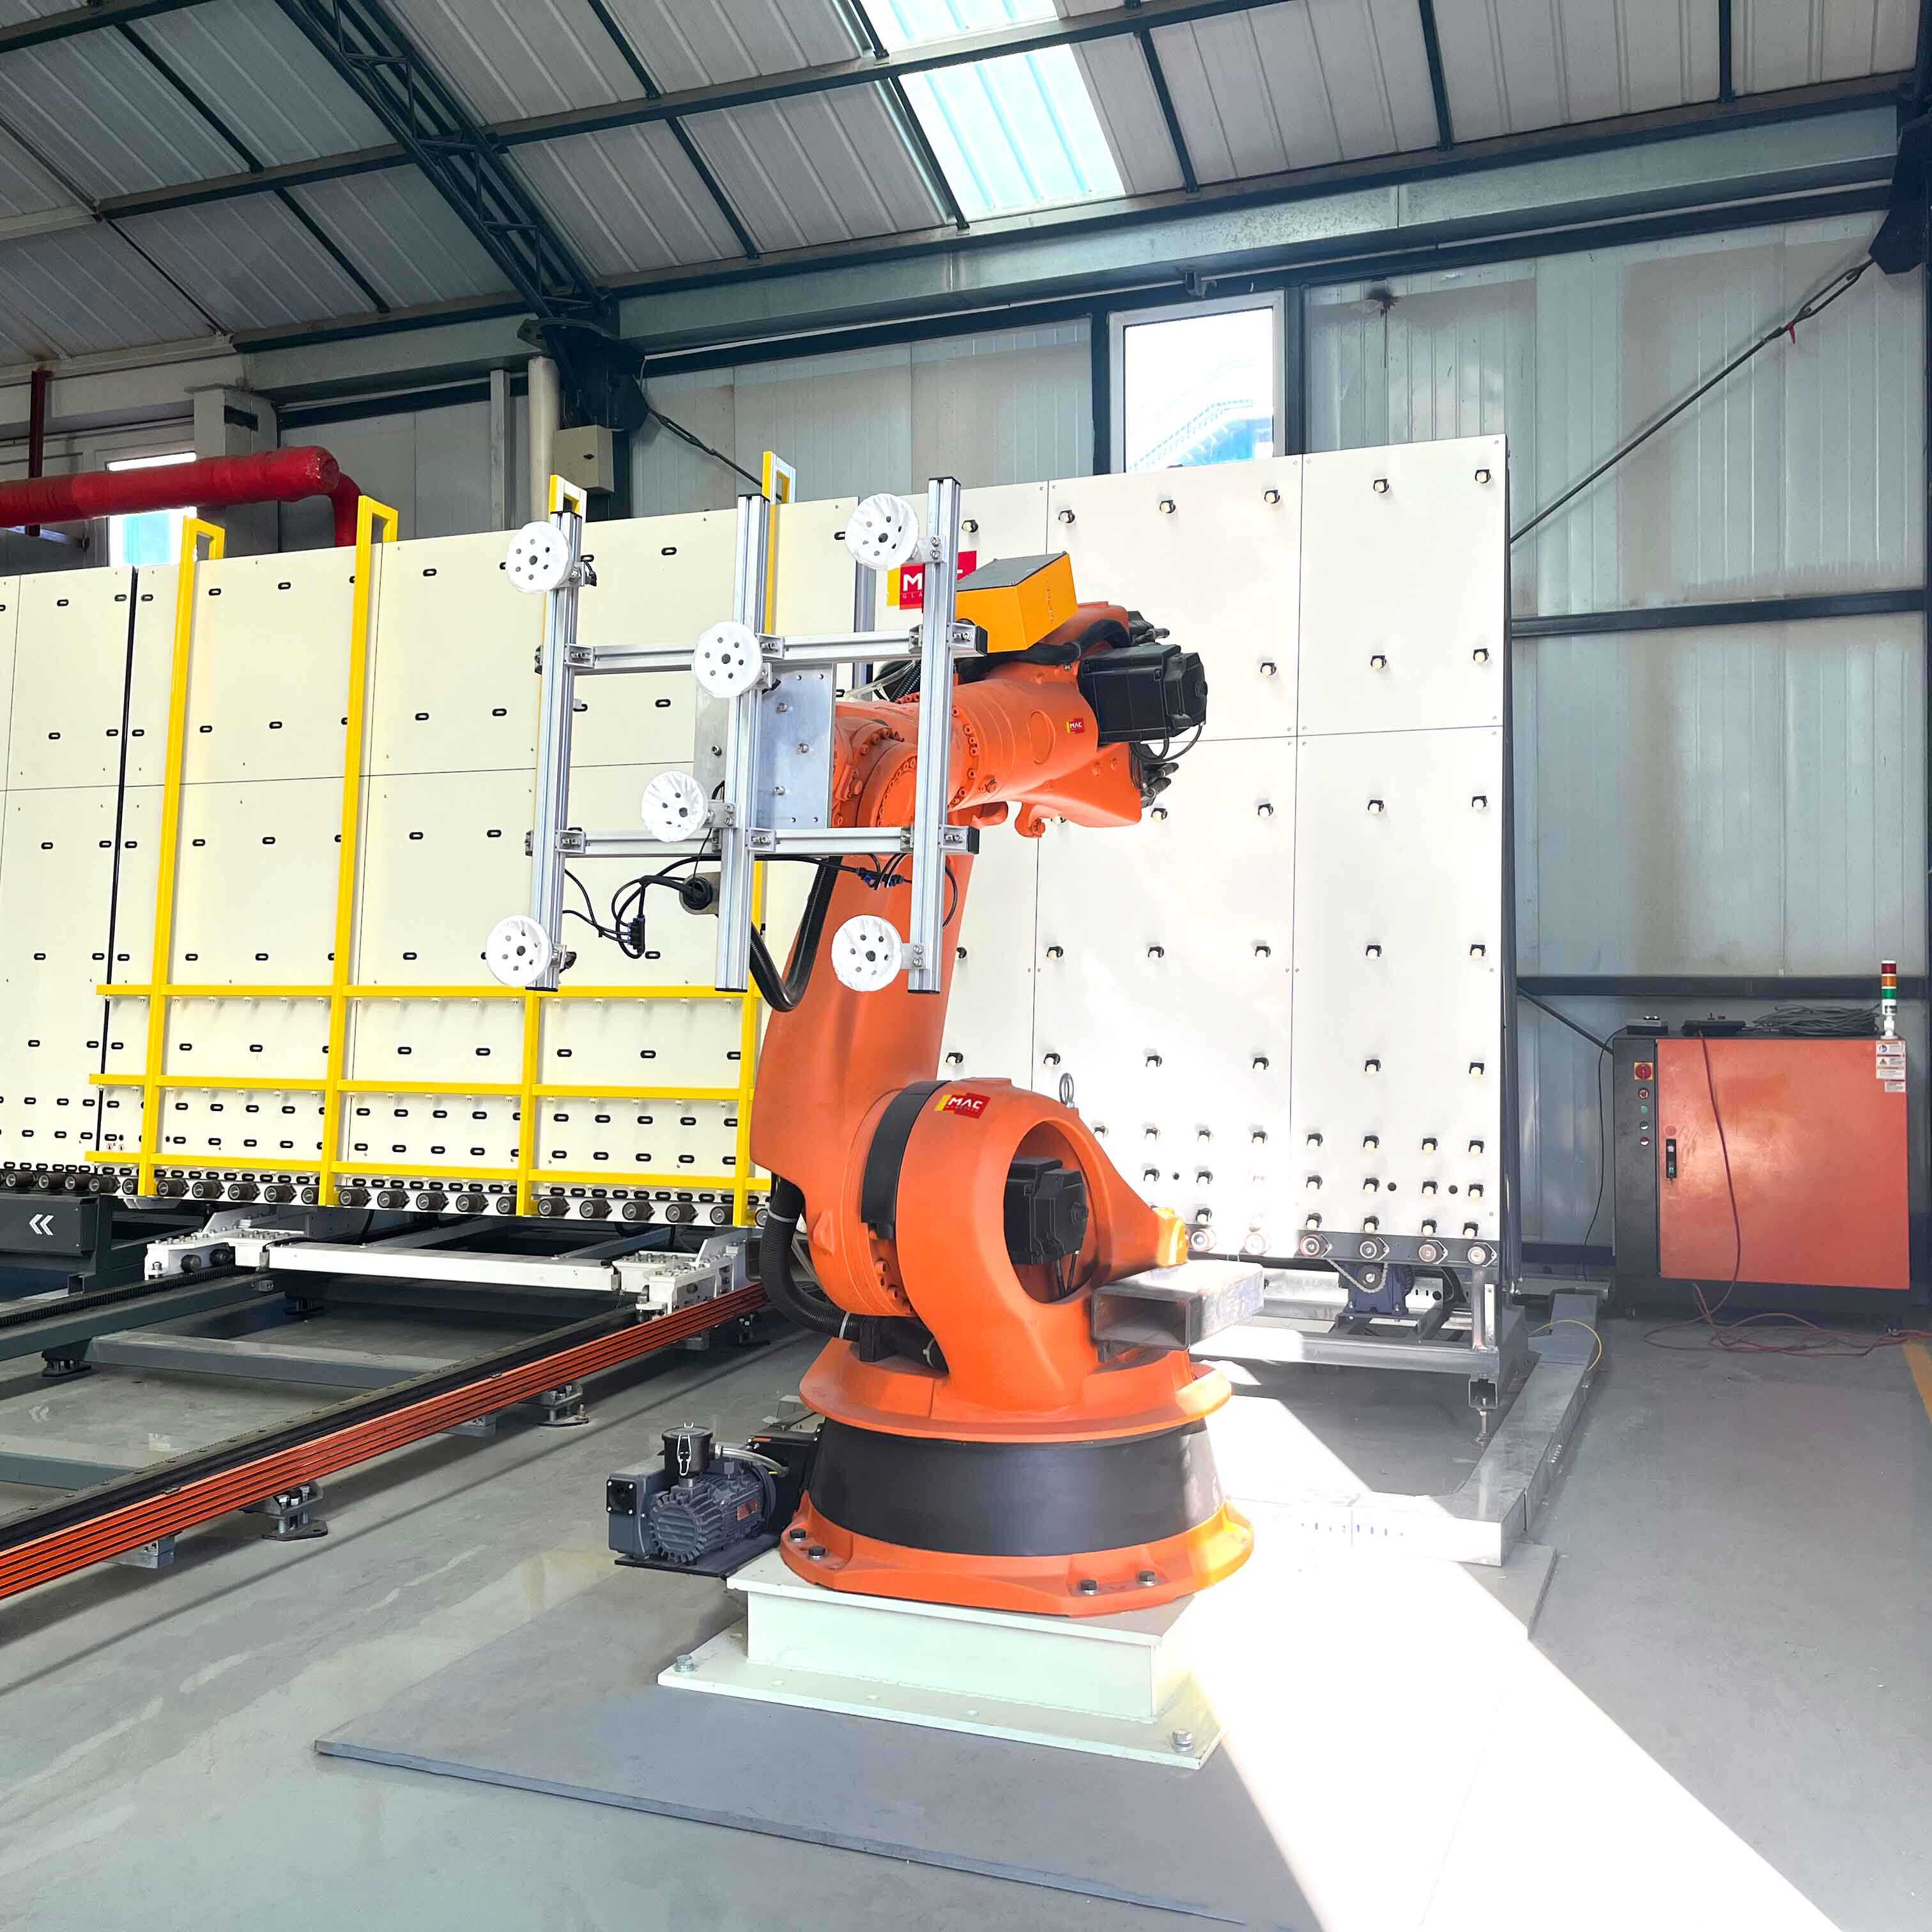
Een glashandelsrobot vertegenwoordigt een geavanceerde automatiseringsoplossing die specifiek is ontworpen om de delicate en uitdagende taak van het verplaatsen van glasmaterialen in productie- en verwerkingsomgevingen te beheren. Deze geavanceerde robotsystemen combineren precisie-engineering met intelligente besturingsmechanismen om glaspanelen van verschillende afmetingen en diktes veilig te vervoeren, te positioneren en te manipuleren. De primaire functie van een glashandelsrobot bestaat uit het oppakken van glasplaten van opslagrekken of productielijnen, het overbrengen ervan naar verschillende werkstations en het uiterst nauwkeurig plaatsen ervan voor verdere bewerking of verpakking. Moderne glashandelsrobots zijn uitgerust met gespecialiseerde eindeffectoren die zijn voorzien van vacuümzuignappen of mechanische greeparmen, waarmee de druk gelijkmatig over het glasoppervlak wordt verdeeld om spanningconcentraties te voorkomen die kunnen leiden tot barsten of breuk. Het technologisch kader dat deze robots ondersteunt, omvat sensorsystemen die in real-time de afmetingen, oriëntatie en oppervlaktoestand van het glas detecteren, waardoor adaptieve hanteringstrategieën mogelijk worden. Geavanceerde bewegingsbesturingsalgoritmes zorgen voor vlotte versnellings- en vertragingsschema’s, waardoor trillingen die de integriteit van het glas tijdens het transport zouden kunnen aantasten, tot een minimum worden beperkt. Hedendaagse glashandelsrobots zijn uitgerust met programmeerbare logische besturingen (PLC’s) die operators in staat stellen hanteringssequenties aan te passen, snelheidsparameters te wijzigen en veiligheidszones in te stellen volgens specifieke productievereisten. Deze systemen integreren naadloos met bestaande productieuitvoeringssystemen (MES), waardoor gegevensconnectiviteit wordt geboden voor productiebewaking en kwaliteitstracking. Toepassingen van glashandelsrobots strekken zich uit over meerdere sectoren, waaronder de productie van auto-glas, architectonische beglazing, assemblage van zonnepanelen, fabricage van beeldschermen en meubelproductie. In automobielinstallaties hanteren deze robots voorruiten en zijramen met precisie, wat een consistente positionering voor hechtingsprocessen waarborgt. Architectonische glasverwerkers maken gebruik van deze systemen voor het beheren van grootformaatpanelen die bij handmatige hantering een gevaar zouden vormen. De zonne-energiesector profiteert van glashandelsrobots bij de assemblage van fotovoltaïsche modules, waarbij voorkoming van vervuiling en positioneringsnauwkeurigheid direct van invloed zijn op de prestaties van het eindproduct. Bij de fabricage van beeldschermen worden deze robots ingezet voor het hanteren van delicate substraten voor televisies, monitoren en mobiele apparaten. De veelzijdigheid van glashandelsrobots reikt tot gespecialiseerde toepassingen zoals de assemblage van dubbelglasunits, glasverhardingsprocessen en kwaliteitsinspectiestations, waarbij consistente positionering essentieel is voor geautomatiseerde visiesystemen.

Populaire producten

Het implementeren van een glashandelsrobot levert aanzienlijke operationele verbeteringen op die direct van invloed zijn op uw winstgevendheid en werkomgeving. Veiligheidsverbetering is het belangrijkste voordeel, aangezien deze geautomatiseerde systemen de noodzaak elimineren voor werknemers om zware glaspanelen handmatig op te tillen en te vervoeren, wat aanzienlijke risico's op letsel met zich meebrengt. Door menselijke operators uit directe glashandelingstaken te halen, verlaagt u de kans op snijwonden, spierbelasting en ongelukken als gevolg van breuk, waardoor een veiliger productieomgeving ontstaat en de kosten voor arbeidsongevallenverzekering dalen. De precisiecapaciteiten van glashandelsrobots vertalen zich in meetbare kwaliteitsverbeteringen gedurende uw hele productieproces. Deze systemen positioneren glas met een herhaalbaarheid die wordt gemeten in tienden van millimeters, wat een consistente uitlijning garandeert voor hechting-, snij- of coatingprocessen. Dit niveau van nauwkeurigheid vermindert materiaalafval door uitlijningsfouten en minimaliseert het afkeurpercentage van eindproducten. Uw productie-efficiëntie neemt toe doordat glashandelsrobots continu zonder vermoeidheid opereren, constante cyclus tijden behouden gedurende alle ploegen en een hogere doorvoer mogelijk maken vergeleken met handmatige bewerkingen. Deze systemen voeren transportbewegingen uit via geoptimaliseerde bewegingspaden, waardoor de tijd die nodig is om materialen tussen werkstations te verplaatsen, wordt verkort en de variabiliteit die inherent is aan menselijke prestaties wordt geëlimineerd. De flexibiliteit van programmeerbare glashandelsrobots stelt u in staat snel aan te passen aan verschillende productspecificaties zonder uitgebreide herinrichting. Wanneer de productievereisten wijzigen, kunt u de handelingsparameters aanpassen via softwareaanpassingen in plaats van fysieke herconfiguraties, waardoor de omschakeltijden korter worden en de productieagiliteit verbetert. Optimalisatie van de arbeidskosten wordt haalbaar doordat robots repetitieve transporttaken overnemen, waardoor uw geschoolde medewerkers zich kunnen richten op waarde toevoegende activiteiten die menselijk oordeel en probleemoplossend vermogen vereisen. Deze herverdeling van menselijke middelen verbetert de werktevredenheid, terwijl de totale productiviteit wordt gehandhaafd of zelfs toeneemt. De consistente handelingskracht die door robotsystemen wordt toegepast, beschermt glasoppervlakken tegen krassen en vingerafdrukken die de visuele kwaliteit aantasten, waardoor de noodzaak tot kostbare reiniging of vervanging wordt verminderd. Schade tijdens materiaalhandeling neemt aanzienlijk af, omdat robots geprogrammeerde bewegingen uitvoeren zonder de onregelmatigheden die voortkomen uit menselijke variabiliteit in greepkracht of bewegingssnelheid. Het ruimtegebruik verbetert doordat compacte robotontwerpen weinig vloeroppervlak innemen en tegelijkertijd efficiënt toegang hebben tot verticale opslagsystemen, waardoor de capaciteit van uw installatie maximaal wordt benut. De geïntegreerde dataverzamelingsmogelijkheden van moderne glashandelsrobots leveren waardevolle inzichten op in de productieprestaties, wat initiatieven voor continue verbetering mogelijk maakt op basis van daadwerkelijke cyclus tijden, succespercentages bij handelingen en apparatuurgebruiksstatistieken. Het rendement op investering manifesteert zich doorgaans binnen redelijke termijnen, aangezien de combinatie van verminderde breuk, lagere arbeidskosten, verbeterde kwaliteit en verhoogde doorvoer tastbare financiële voordelen oplevert die de initiële investering in automatisering rechtvaardigen.

Laatste Nieuws

Wat zijn de voordelen van een geautomatiseerd glas sorteer systeem?

24

Sep

Wat zijn de voordelen van een geautomatiseerd glas sorteer systeem?

Revolutie in het glasrecycling door geavanceerde automatisering De glasrecyclingindustrie ondergaat een opmerkelijke transformatie met de integratie van geautomatiseerde glassorteersystemen. Deze geavanceerde technologieën vormgeven opnieuw hoe recycling wordt uitgevoerd...
Bekijk meer
Hoe optimaliseert u productie-instellingen in een hubglasoven?

24

Nov

Hoe optimaliseert u productie-instellingen in een hubglasoven?

Glasproductie is een van de meest energie-intensieve industriële processen, waarbij nauwkeurige controle op temperatuur, atmosfeer en toevoer van grondstoffen nodig is om optimale productie-efficiëntie te bereiken. Moderne hubglasoven-systemen zijn geëvolueerd ...
Bekijk meer
Welke factoren beïnvloeden de verenigbaarheid met verschillende glasplaatmaten?

19

Dec

Welke factoren beïnvloeden de verenigbaarheid met verschillende glasplaatmaten?

De glasproductie- en -verwerkingsindustrie staat voor cruciale beslissingen bij de selectie van uitrusting die geschikt is voor variërende plaatformaten. Moderne fabricagefaciliteiten hebben behoefte aan veelzijdige oplossingen die precisie behouden over verschillende materiaalgrootten heen.
Bekijk meer
Hoe kunnen slijpmachines de oppervlakteafwerking en maatnauwkeurigheid verbeteren?

19

Dec

Hoe kunnen slijpmachines de oppervlakteafwerking en maatnauwkeurigheid verbeteren?

De precisie in de productie heeft ongekende niveaus bereikt in moderne industriële toepassingen, waarbij de kwaliteit van de oppervlakteafwerking en de maatnauwkeurigheid bepalend zijn voor de prestaties van het product en de concurrentiepositie op de markt. Geavanceerde slijpmachines vormen de hoeksteen...
Bekijk meer

Vraag een gratis offerte aan

Onze vertegenwoordiger neemt spoedig contact met u op.
E-mail
Naam
Bedrijfsnaam
Bericht
0/1000

glasbehandelingsrobot

Adaptieve vacuüm-greeptechnologie voor schadevrije glastransport

Adaptieve vacuüm-greeptechnologie voor schadevrije glastransport

De hoeksteen van een effectieve prestatie van robots voor het hanteren van glas ligt in de geavanceerde adaptieve vacuümgreeptechnologie die professionele systemen onderscheidt van conventionele automatisering. Dit gespecialiseerde eind-effectordesign omvat meerdere onafhankelijk aangestuurde vacuümzones die de zuigkracht op intelligente wijze verdelen over het glasoppervlak, afhankelijk van de afmetingen en gewichtsverdeling van het paneel. In tegenstelling tot stijve mechanische grijpers die concentratiepunten van spanning veroorzaken, verspreiden vacuümsystemen de houdkracht over een groter oppervlak, waardoor het risico op glasbreuk tijdens het optillen en vervoeren aanzienlijk wordt verminderd. De adaptieve aard van geavanceerde vacuümgreepsystemen betekent dat sensoren continu de zuigdruk op elke cuplocatie monitoren en de vacuümwaarden automatisch aanpassen om rekening te houden met oppervlaktevariaties, lichte vervormingen of temperatuursgeïnduceerde afmetingsveranderingen in het glas. Deze real-time drukmodulatie zorgt gedurende de volledige hanteringscyclus voor een veilige greep, terwijl overdreven kracht die delicate gecoate oppervlakken zou kunnen beschadigen of markeren, wordt voorkomen. De configuratie van de vacuümcups zelf vormt een zorgvuldig ontworpen oplossing, waarbij de cupmaterialen zijn geselecteerd op basis van optimale conformiteit met glasoppervlakken, zonder in te boeten op duurzaamheid bij continue cyclische belasting. Hoogwaardige robots voor het hanteren van glas zijn uitgerust met snel-wisselsystemen voor vacuümpads, waarmee snelle herconfiguratie voor verschillende glasafmetingen mogelijk is zonder langdurige stilstand, wat flexibele productieprocessen ondersteunt. Het vacuümgeneratiesysteem omvat redundante pompen en intelligente stromingsregeling om consistente prestaties te garanderen, zelfs wanneer individuele componenten onderhoud nodig hebben. Geavanceerde lekdetectiealgoritmes identificeren defecte afdichtingen voordat deze leiden tot neergelaten lasten, en activeren waarschuwingen die ongelukken voorkomen en proactief onderhoud mogelijk maken. De integratie van nabijheidssensoren in de grijperconstructie levert nauwkeurige feedback over de positie van het glas ten opzichte van het eind-effectord, wat gesloten-regelbesturing mogelijk maakt tijdens de benader- en opraakfase. Deze sensorfeedback stelt de robotcontroller in staat om in real-time microaanpassingen uit te voeren, zodat een succesvolle koppeling gegarandeerd blijft, zelfs wanneer de plaatsing van het glas licht afwijkt van de nominale positie. Overwegingen rond energie-efficiëntie hebben innovaties in het ontwerp van vacuümsystemen gestimuleerd: moderne robots voor het hanteren van glas zijn uitgerust met vacuümgeneratie op aanvraag, die uitsluitend actief wordt tijdens daadwerkelijk glascontact, waardoor het verbruik van perslucht en de bedrijfskosten worden verminderd. Het mechanische frame dat de vacuümcups ondersteunt, bevat compliantmechanismen die een lichte hoekaanpassing toestaan tijdens het contact met het glas, waardoor kleine variaties in de oriëntatie van het glas worden opgevangen zonder dat perfecte uitlijning vereist is. Deze tolerantie in de greepinterface vereenvoudigt de programmering en verhoogt de procesbetrouwbaarheid over productiepartijen met natuurlijke variatie.
Intelligente padplanning voor trillingsvrije bewegingsprofielen

Intelligente padplanning voor trillingsvrije bewegingsprofielen

De bewegingskwaliteit van een glashandelsrobot bepaalt fundamenteel de effectiviteit ervan bij het beschermen van kwetsbare materialen tijdens transport, waardoor intelligente baanplanning en trillingsbeheersing tot de meest kritieke technologische kenmerken behoren. Geavanceerde bewegingsregelalgoritmes analyseren de volledige overdrachtstrajectie voordat de beweging begint, en berekenen optimale snelheidsprofielen die een evenwicht vinden tussen efficiëntie van de cyclusduur en de fysieke beperkingen die worden opgelegd door het dragen van delicate glaspanelen. Deze geavanceerde planningsystemen houden rekening met de kenmerken van de lading, waaronder gewichtsverdeling en traagheidsmoment, en passen de versnellings- en vertragingssnelheden aan om oscillatie te voorkomen die het glas zou kunnen belasten of de gripveiligheid zou kunnen compromitteren. De computationele aanpak houdt niet alleen rekening met het directe traject tussen ophaal- en plaatsingslocatie, maar evalueert ook de vereisten voor obstakelvermijding, werkruimtegrenzen en singulariteitszones waarin de robotconfiguratie de besturingsautoriteit zou kunnen beperken. Moderne glashandelsrobots maken gebruik van bewegingsprofielen met beperkte jerk (scherpe versnellingsovergang), waardoor de snelheid van de versnellingsverandering wordt gladgestreken en abrupte krachtovergangen worden geëlimineerd die trillingen in opgehangen ladingen zouden kunnen opwekken. Deze wiskundige verfijning in de trajectgeneratie leidt tot beweging die vloeiend en gecontroleerd aanvoelt, waardoor de dynamische krachten die tijdens transport op het glas worden overgebracht, aanzienlijk worden verminderd. De real-time bewegingsregeling monitort continu de werkelijke positie van de robot ten opzichte van de geplande trajectie en geeft correctieve commando’s met milliseconde-intervallen om nauwkeurige volging van het traject te waarborgen, ondanks externe storingen of geringe mechanische variaties. Feedback van joint-encoders en sensoren voor de positie van het eindeffecteur wordt verwerkt in regelkringen die de motorkoppels dynamisch aanpassen, om rekening te houden met zwaartekrachtinvloeden terwijl de robotoriëntatie zich gedurende de bewegingscyclus wijzigt. Gespecialiseerde glashandelsrobots zijn bovendien uitgerust met extra accelerometers vlak bij het eindeffecteur om trillingsniveaus tijdens beweging direct te meten; deze gegevens dienen als input voor adaptieve regelalgoritmes die de bewegingsparameters kunnen aanpassen indien excessieve oscillatie wordt gedetecteerd. Dit gesloten-regeltrillingsbeheer vormt een aanzienlijke vooruitgang ten opzichte van traditionele regelschema’s die uitsluitend op positie gebaseerd zijn, en richt zich rechtstreeks op het fysieke verschijnsel dat het grootste risico vormt voor de integriteit van het glas. De intelligentie van de baanplanning strekt zich uit tot de coördinatie van meerdere assen, wat gesynchroniseerde beweging waarborgt die een constante oriëntatie van het eindeffecteur handhaaft tijdens complexe bewegingen. Deze coördinatie is bijzonder belangrijk bij het hanteren van grote glaspanelen, waarbij zelfs een geringe hoekafwijking tijdens transport kan leiden tot botsing met omliggende apparatuur of constructies. De systeemarchitectuur die ondersteuning biedt aan intelligente baanplanning omvat simulatiemogelijkheden waarmee operators nieuwe programma’s in een virtuele omgeving kunnen valideren voordat ze deze met daadwerkelijk glas uitvoeren, waardoor het risico op botsingen tijdens ontwikkeling en verfijning van programma’s wordt verminderd.
Naadloze integratie met systemen voor productiewerkstroombeheer

Naadloze integratie met systemen voor productiewerkstroombeheer

De werkelijke waardepropositie van een glashandlingsrobot gaat verder dan stand-alone automatisering en omvat zijn rol als intelligente knooppunt binnen uitgebreide ecosystemen voor productieworkflowbeheer. Moderne industriële omgevingen vereisen apparatuur die effectief communiceert met toezichthoudende besturingssystemen, kwaliteitsdatabases en aangrenzende productiecellen om gecoördineerde productie-uitvoering mogelijk te maken. Geavanceerde glashandlingsrobots zijn uitgerust met industriële communicatieprotocollen zoals Ethernet/IP, PROFINET en OPC-UA, die tweerichtingsdatatransmissie met productieuitvoeringssystemen en enterprise resource planning-platforms mogelijk maken. Deze connectiviteitsarchitectuur stelt de robotcontroller in staat om productieplannen, onderdeelspecificaties en handlingsparameters rechtstreeks van centrale databases te ontvangen, waardoor handmatige programma-selectie wordt geëlimineerd en het risico op operatorfouten wordt verminderd. De integratiemogelijkheden ondersteunen dynamische productiescenario’s waarin de robot automatisch zijn handlingsroutines aanpast op basis van binnenkomende werkorders, waarbij geschikte grijperconfiguraties, bewegingssnelheden en plaatsingsposities worden geselecteerd volgens de specifieke glaseigenschappen die in de productgegevens zijn gedefinieerd. Real-time statusrapportage van de glashandlingsrobot biedt productiemanagers inzicht in apparatuurnutzing, cyclusvoltooiingspercentages en operationele afwijkingen die mogelijk interventie vereisen. Deze gegevensstroom maakt voorspellend onderhoud mogelijk: subtiele wijzigingen in prestatiekenmerken activeren inspectieprotocollen voordat componentenfalenties ongeplande stilstand veroorzaken. Het robotsysteem registreert gedetailleerde informatie over elke handlingscyclus, inclusief tijdstempels, onderdeelidentificatoren en kwaliteitscontrolepunten, waardoor een uitgebreid digitaal register ontstaat dat voldoet aan traceerbaarheidseisen in gereguleerde sectoren. Integratie met vision-inspectiesystemen maakt het mogelijk om kwaliteitsgegevens te koppelen aan specifieke glaspanelen gedurende de gehele productiereeks, wat geautomatiseerde sorteerbeslissingen en statistische procescontroleanalyse mogelijk maakt. De workflowcoördinatie strekt zich uit tot material-handlinginterfaces, waar de glashandlingsrobot communiceert met geautomatiseerde opslag- en ophaalsystemen, transportsysteemnetwerken en laadstations om materiaalstromen zonder handmatige tussenkomst te coördineren. Integratie van veiligheidssystemen vormt een andere cruciale dimensie van de productieworkflowconnectiviteit: de robotcontroller is gekoppeld aan gebiedsscanners, lichtgordijnen en noodstopnetwerken om een gecoördineerde reactie op veiligheidsgebeurtenissen te garanderen. De communicatiearchitectuur ondersteunt mogelijkheden voor extern bewaking, zodat technische specialisten problemen kunnen diagnosticeren en prestaties kunnen optimaliseren zonder fysiek naar de productielocatie te reizen, wat responstijden verkort en deskundige kennis efficiënt kan inzetten over meerdere installaties. Met geïntegreerde configuratiebeheergereedschappen kunnen bewezen handlingsprogramma’s gestandaardiseerd worden geïmplementeerd op meerdere robotinstallaties, wat consistente prestaties waarborgt en operatoropleiding vereenvoudigt. De schaalbaarheid van goed geïntegreerde glashandlingsrobots stelt fabrikanten in staat om automatisering stapsgewijs uit te breiden, door cellen toe te voegen die naadloos aansluiten bij het bestaande productienetwerk, zonder dat een volledige vervanging van het systeem nodig is.